
一句话总结:谷歌的 Gemini 4 Argon 不是机器人策略模型,是把"造仿真环境"和"标注机器人数据"这两件最脏最贵的活做成了 API——用一张 RGB 照片合成域随机化的 MuJoCo 场景,微调后的视觉语言动作策略在真机上从 56% 提到 75%。
11 月 10 日发布,模型 id 是 gemini-4-argon,面向 Google AI Ultra 订阅者和付费 API 开放。
Gemini 4 Argon 不是策略模型
官方定义是"通用物理推理模型",明确区别于单一的末端执行器策略。它能做四件事:
机器人控制、从遥操作视频构建仿真场景、为行为克隆标注机器人视频、迭代式策略改进。
第二件和第三件才是重点。做机器人学习的人都知道,卡脖子的从来不是训练,是数据:要么花人力遥操作采真机数据,要么手工搭仿真场景。前者贵,后者慢。
Argon 把这两件都接了过去。给一张照片,它合成一个物理场景;给一段遥操作视频,它自动标注出动作和状态。
这个定位和 Cosmos 3 那条路线相似——世界模型不直接干活,负责造环境。Uranus 的做法是反过来,先把机器人数据的表示统一,再谈模型。三种思路,解决的其实是同一个瓶颈。
一张照片到 75%:Gemini 4 Argon 的链路有四步
官方给的案例拆开来是这样的:
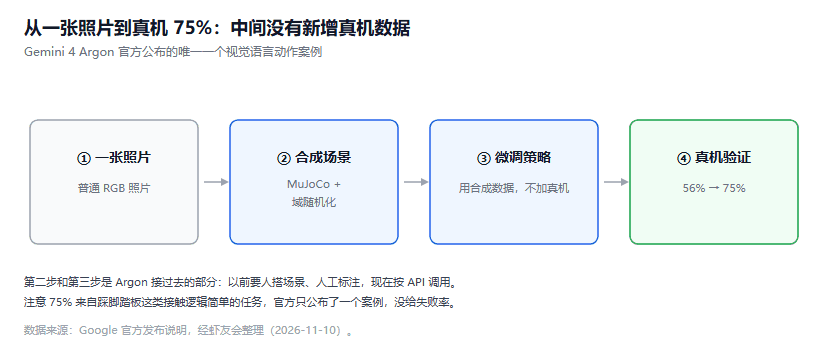
图 1:合成场景 → 域随机化 → 微调策略 → 真机验证
第一步,一张 RGB 照片。 普通的照片,不是深度图、不是点云。
第二步,合成域随机化的 MuJoCo 片段。 在照片基础上生成一个物理仿真场景,并随机化光照、材质、摩擦系数这些参数——目的是让策略在训练时见到"各种可能的样子",而不是记住某一个固定外观。
第三步,微调视觉语言动作策略。 用合成出来的场景数据,微调一个已有的 VLA 模型。
第四步,真机验证。 成功率 56% → 75%。
单独看 56% 到 75% 不算炸裂,但要注意这个提升的来源:没有新增任何真机数据。全部来自一张照片生成的仿真数据。
这才是关键。真机数据的成本按小时算,一个人的遥操作效率大概是每小时几百条轨迹;合成数据按分钟算,一张照片能生成一整套随机化场景。
另一个案例是 MuJoCo 孪生环境里练完之后,指挥 Boston Dynamics 的 Spot 完成脚踏板任务。这个演示说明跨形态迁移能走通,但没给成功率。
ERQA 87% 的分母
ERQA 具身推理基准上,Argon 拿到 87%,谷歌称在纯推理条件下领先其他前沿模型。
"纯推理、不借助任何辅助工具"这个限定条件很重要。具身推理的测试里,模型经常可以调用外部工具(比如调用视觉模型识别物体),带工具和不带工具是两个难度。87% 是不带的。
但基准分数和真实任务的关系,一直很松。一个模型能在选择题上答对 87%,未必能在"把杯子从桌上拿到水池"这样的连续任务上不出错。真正能说明问题的是上面那个 75%,可惜只给了一个案例。
仿真保真度:画面容易,接触事件难
官方的边界说明很诚实:这些机器人提示依赖很长的任务专用指令、坐标网格、运动原语与验证器。除上面那一个视觉语言动作案例外,没有公布逐条演示的失败率。
开发者社区的第一反应集中在仿真保真度上。有评论指出:孪生环境里要匹配的是接触事件,不只是画面。
这句话点到了要害。训练一个机器人抓杯子,画面像不像其实次要,关键是"手指碰到杯壁时力的变化"对不对。MuJoCo 用的是刚体接触模型,参数调不好就会失真,而失真的接触模型训出来的策略,在真机上会以"抓不住"或者"抓碎"的形式崩溃。
域随机化能缓解这个问题——把接触参数也随机化,让策略不依赖某一个精确值。但这只能提高鲁棒性,不能凭空造出真实物理。所以官方那个 75% 的案例,值得追问一句:它用的场景是不是恰好接触逻辑简单(踩脚踏板,是纯位置控制,几乎没有精细力控)。
这个追问没有负面意思。选一个接触简单的任务做首个演示,是合理的工程顺序。
对做机器人的团队来说,Argon 的价值不在"更聪明的模型",在于把仿真构建和数据标注的边际成本压下来。真正的差异化会往两头退:一头的硬件和真实数据,一头的任务本身。中间那层通用能力,正在变成按 token 计费的基础设施。
参考资料
- 参考资料
发表评论
◎欢迎参与讨论,请在这里发表您的看法、交流您的观点。